
Andy Clark: Being and Computing: Are You Your Brain, and Is Your Brain a Computer?
节目发布 2014-11-27 · Philosophy at the University of Edinburgh 安迪·克拉克
主主持人
编者按:本文是英国哲学家、认知科学家安迪·克拉克(Andy Clark)在一场以「存在与计算」为主题的学术会议上的演讲实录。克拉克曾任教于爱丁堡大学与萨塞克斯大学,1998 年与大卫·查默斯(David Chalmers)共同提出「延展心灵」(extended mind)假说。此次演讲的题目是「你是你的大脑吗?你的大脑是一台计算机吗?」,他从双足机器人与机器狗讲起,经由手势、金枪鱼与失忆执事的故事,最终落到预测加工理论,试图为具身认知找到一个统一的理论根基。本文依据现场录音编译整理。
开场:具身与延展的故事
主持人:我想我们可以开始今晚的下一场演讲了。演讲者是安迪·克拉克教授,本校哲学系的教授,他的题目是「存在与计算:你是你的大脑吗?你的大脑是一台计算机吗?」克拉克教授在哲学领域耕耘多年,他最著名的贡献之一,就是提出了「延展心灵」的观点:我们的心灵可以延展到头颅之外。有请克拉克教授。
克拉克:谢谢。我实在不喜欢紧接在塞思(Seth)之后上台,因为我接下来要讲的每一件事,塞思刚才似乎都给出了更好的例证。不过我们还是照计划来。我基本上要讲的,是我最喜欢的一批关于具身(embodiment)、心灵与延展的故事,其中有些对在座的一部分人来说会非常熟悉。讲到大约四分之三的地方,我会换一个挡位,谈一些其实已经出现在塞思的演讲里、也出现在今天早些时候莫瑞·沙纳汉(Murray Shanahan)演讲里的东西,并且提出一个猜想:这些晚近的进展里,也许藏着一种关于早先那些故事的基础理论的线索。我的基本看法是,早先关于具身与认知的种种进路,是一堆很漂亮的轶事,但要把它们推上成为一门系统科学的道路,恐怕还需要一点别的东西。我希望结尾的几句评论能指向那个方向。这就是计划。
我主要谈的是「存在」这一面:为什么身体的形态、行动与局部环境真正重要,它们对我们这些所谓的认知引擎造成了多么巨大的差别。我也会稍微谈一点「计算」:人的大脑就在里面某处做着重要的事,但如果它真是某种计算机,那它看上去是一台相当古怪的计算机,一台持续主动出击的计算设备,不断试图预测涌入的感官输入流。我的希望是,把这一点与前面那些图景放在一起,最终能得到一幅统一的图景。今天我给不出这幅图景,但那是我的期望,也许有一天能兑现。
先说「存在」。这里的核心想法是:控制与信息加工并不局限于大脑或中枢神经系统,身体结构、环境结构以及活动本身,也许都能承担各种各样的工作。塞思的一些例子已经展示了这一点,但让我们看一个更基础的东西,比如控制双足行走。这不是一件容易的事。
ASIMO 与被动行走器:身体是解法
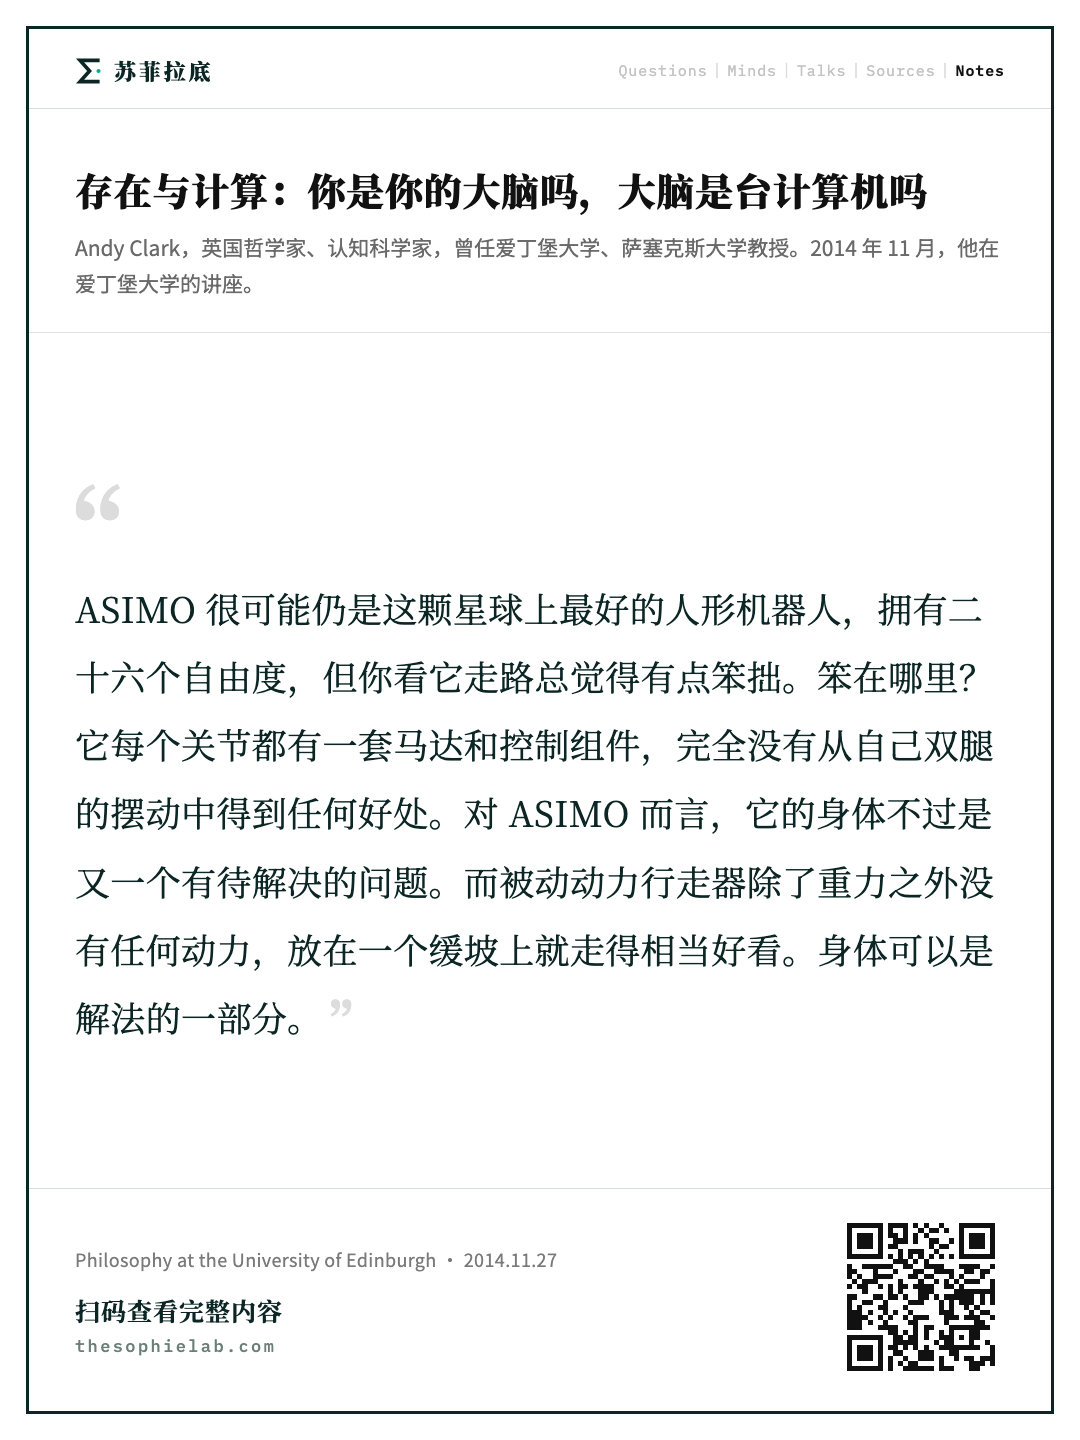
克拉克:ASIMO 就在做这件事。你们有些人见过 ASIMO,塞思的演讲里也闪过一小段。ASIMO 是一台非常先进的人形机器人,很可能仍是这颗星球上最好的人形机器人,拥有二十六个自由度。但你看 ASIMO 走路的时候,总觉得它有点笨拙。笨在哪里?也许就在于它没有充分利用自己的身体。所以这里有一个问题:你什么时候才能把自己的具身条件用到极致?
想想能量效率。这可以用所谓的「运输比能」(specific cost of transport)来衡量,也就是把单位重量运送单位距离所需的能量。这个指标的好处是它把体重的因素抹平了,你可以很重但依然得分很好,所以它并不歧视又大又重的机器人。ASIMO 在这个指标上得分是 3.2,这不算好,分数越低越好。人类的得分是 0.2,非常好。那么问题出在哪里?看起来 ASIMO 为完成任务干得太辛苦了:每个关节都有一套马达和控制组件,它完全没有从自己双腿的摆动中得到任何好处,不像塞思展示的那个投掷棒球的装置,能从自己手臂的摆动中获益。对 ASIMO 而言,它的身体不过是又一个有待解决的问题。
所以我要摆到桌面上的第一点,塞思的演讲里也已经提到了:身体可以是解法的一部分。把 ASIMO 和另一类东西比较,你就能体会到差别。这类东西叫被动动力行走器(passive dynamic walker),除了重力之外没有任何动力,也不计算关节角度控制,但只要把它们放在一个缓坡上,它们就走得相当好看,形成一种稳定的、像人一样的步态。这是第三代被动动力行走器,你可以看到它是如何从手臂的摆动、臂上的配重和脚底的弧度中得益的。
接下来你可以问:怎样把这种流畅感移植到一台有动力的行走装置上?一种做法是,把身体形态免费提供的这一整套被动动力学都保留下来,再为它找一个控制器,这个控制器只负责推一推、点一点、拨一拨,把这些动力学用到最大。我想这正是塞思那个投掷棒球的摆臂所展示的东西。
这里是康奈尔实验室的一台普通被动动力行走器,完全没有驱动装置。这是段老片子,我觉得很有意思,你看它的步态,这东西除了自己的身体形态和脚下这段缓坡之外一无所有,而它走得大概比旁边陪着走的那个人还好。随后麻省理工的机器人实验室涌现出一大批机器人,试图把动力驱动、推拨式的控制和这类被动动力学结合起来。我最喜欢的一个叫「机器学步儿」(Robo Toddler),它真的能学,能学到一套控制策略,把自己的被动动力学用到极致,还能做到诸如适应两条履带速度不一致的跑步机之类的事,相当了不起。还有一个很早的例子我也很喜欢,麻省理工腿部实验室那台蹦蹦跳跳的机器人,同样是把丰富的身体动力学和简单形式的控制结合在一起。这真是一台快乐的机器人。
Puppy 机器狗:材料与环境的匹配
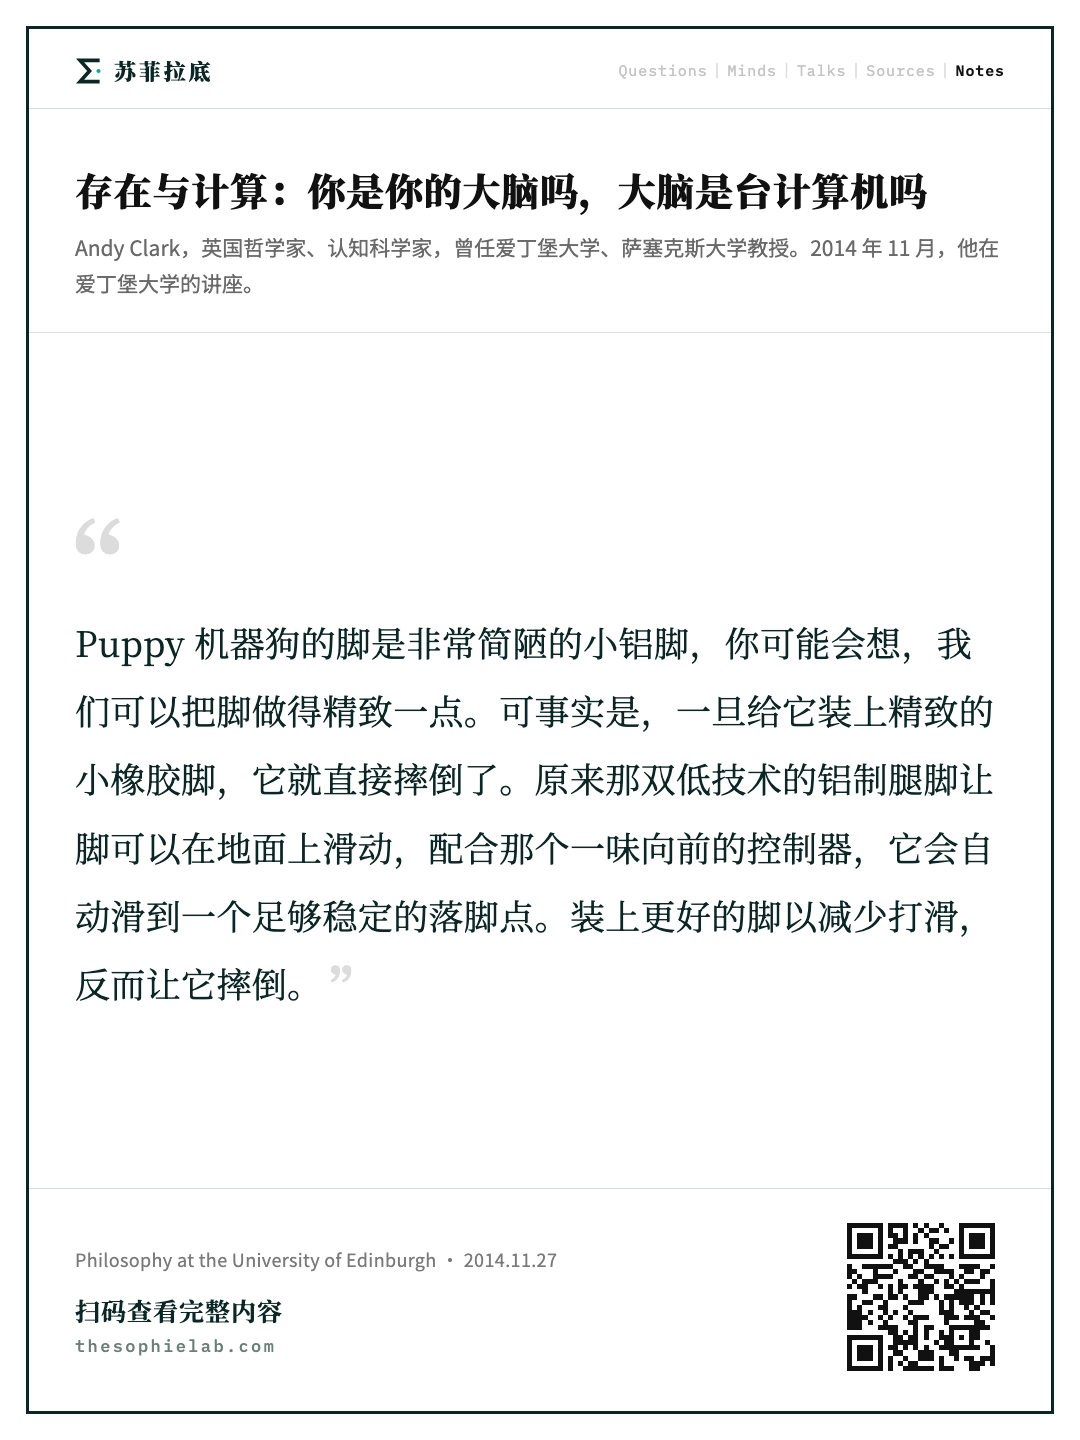
克拉克:再讲几条这类道理。这是 2006 年普法伊费尔(Pfeifer)和飯田(Iida)做的 Puppy 机器狗。这就是 Puppy 的表现,看起来不怎么惊人,就这么一路晃过去。但我想从中引出的一点是:你看 Puppy 的脚,是非常简陋的小铝脚,没有任何花哨的地方。你可能会想,我们可以把脚做得精致一点。可事实是,一旦给 Puppy 装上精致的小橡胶脚,它就直接摔倒了。原来那双低技术的铝制腿脚扮演着相当重要的角色:它们让 Puppy 的脚可以在地面上滑动,配合那个一味向前的控制器,它会自动滑到一个足够稳定、可以继续前进的落脚点。装上更好的脚以减少打滑,反而让 Puppy 摔倒。这里有一些关于材料的有趣东西:材料与环境之间的关系,以及在材料、环境和控制策略三者之间找到恰当匹配的重要性。
从某种意义上说,这些系统的身体形态、构成材料,加上被动动力学之类的生物力学特性,为控制器创造了一片高低不平的地形,控制器在这片地形上学习控制。于是控制器可以找到一些极简的策略,把材料和生物力学已经提供的东西用足。比如对我们这样的系统来说,存在若干稳定且能量消耗最低的步态:跳、跑、走、小跑、蹦。给定我们的身体生物力学、给定构成我们的材料,这些是我们可以进入的稳定步态。要控制像我们这样的身体,控制器就可以设法把这些用到极致。
这些案例都属于普法伊费尔和邦加德(Bongard)在 2007 年那本好书里所说的「形态计算」(morphological computation)。引用他们的话:身体能够执行那些本来必须由大脑来执行的功能。这就是我想放上桌面的第一条道理。在这些案例里可以说,控制与加工在某种意义上渗入了身体:身体形状、材料、生物力学的联动、被动动力学,它们简化了产生相当复杂行为所需的神经指令。我把这称作控制与加工渗入身体。当我们最后谈到心灵的时候,这一点会很重要。
主动结构化数据流:戳世界的婴儿
克拉克:现在快速看一下行动。转向行动之后的想法是:做着意想不到的工作的,不只是粗略的形态、生物力学和被动动力学,还有身体在行动中的熟练运用。我认为这里的一项关键贡献,是「主动结构化我们自身的数据流」这一概念:以某种方式在世界中移动,从而生成信息流,这些信息流再帮助我们解决问题。
这是 Babybot,梅塔(Metta)和菲茨帕特里克(Fitzpatrick)的工作。Babybot 能做的事情之一,是通过戳戳推推来学习物体的边界。基本过程是这样的:在这个特定的学习案例里,它在自己面前挥动手臂,它预期会看到某种运动特征;但如果它随后在视野里看到一大片扩张的、不断增长的运动,那就表明它碰到了一个物体,把桌面上的一个物体推动了。因此,搜索视觉上探测到的运动扩散,让 Babybot 得以利用运动来发现眼前物体的存在。本来有几段很好的视频,可惜放不出来。想法是,存在这样一些富有信息的感觉运动相关性:一阵突然的运动扩散帮你识别物体边界。而我们做大量这样的事:我们戳世界,捅世界,用各种方式介入世界,以改善我们自己的数据流。这不只是婴儿的把戏,我们人类是自身数据流肆无忌惮的结构化者。我认为这是我们身上一件略显古怪的事,需要更仔细地看。
当你主动结构化自己的数据流时,你就不再只是一台被动的输入输出机器,不是坐在那里等着什么东西撞上来再处理信息。你在生成那些可能让你学得更好、做得更好的信息流。想想高级认知,想想我们人类在高级认知中做的事,那些事很怪:我们画草图,我们涂涂写写,我们打手势,我们把东西卸载到纸页上,再回头重新审视纸页上的东西。所有这些情形里,你都可以理解为我们在创造结构化的信息流,它们以某种方式帮助我们解决问题,尽管这些信息流是我们自己生成的。你可能会想,画草图的时候你肯定已经理解了,不然怎么画得出来?但我们一直在这么做:画点什么,看一看,问题的解决就往前推进了一步。
手势是思维的一个维度
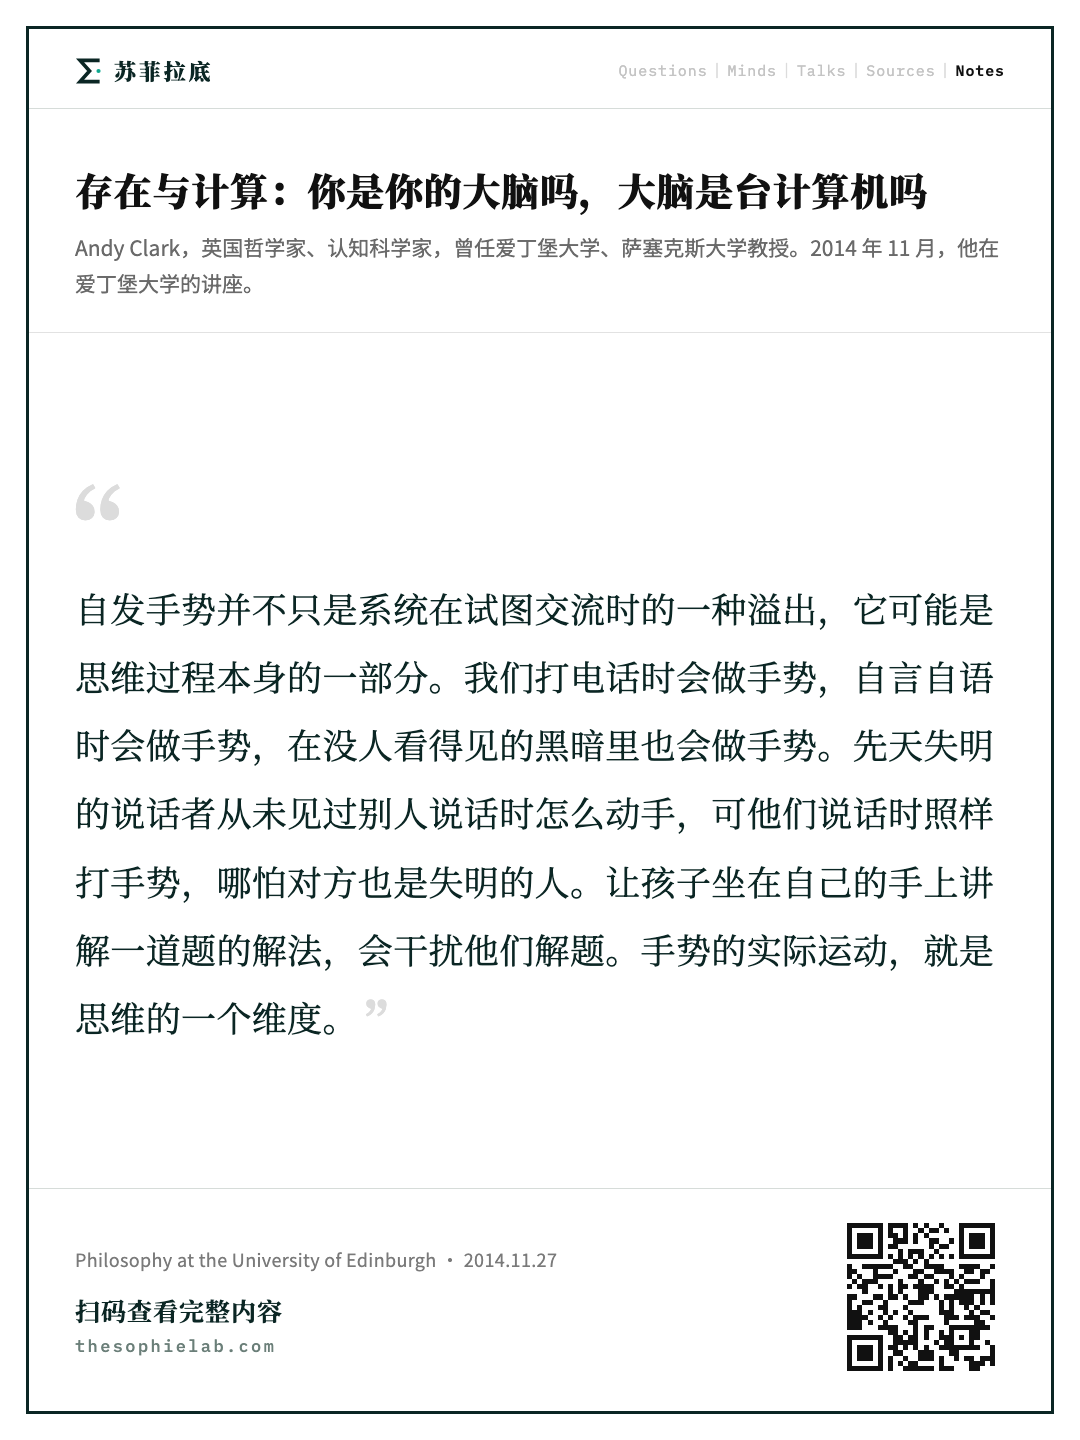
克拉克:关于这一点有一些不错的案例研究,其中一项我过去看过而且非常喜欢,是身体手势在思维中的作用。有些有趣的研究表明,自发手势并不只是系统在试图交流时的一种溢出,它可能是思维过程本身的一部分。也就是说,自发手势在某种程度上做着认知的工作。实验我稍后再讲,先说线索:有迹象表明手势可能不只是在做交流的工作。我们打电话时会做手势,自言自语时会做手势,在没人看得见的黑暗里也会做手势。据说当人真正在推理一个问题、而不只是描述一个已知答案时,手势会增多,这一点我可以作证。所以当你看到有人手势很多,你可能觉得那不过是在比划,但这或许说明他们真的在思考。这其实就是认知装置的一部分。而且你能看到它在起作用:先天失明的说话者从未对着看得见的听者说过话,从未见过别人说话时怎么动手,可他们说话时照样打手势,哪怕对方也是明知失明的人。这些线索表明,手势可能是某个整合系统的一部分,这个系统一旦运转就会自动启动手势。
还有一批不错的实验,为了给演讲结尾留出空间我把它们压掉了,但它们基本表明:如果你抑制人做手势的能力,就会干扰他们完成某些认知任务的能力。例如让孩子坐在自己的手上给你讲解一道题的解法,会干扰他们解题。这里的想法是,手势具有某种认知价值。我认为一种可能的模型是,手势有点像画草图:你打手势时,把某种物理的东西带入了存在,而这个你带入存在的物理东西,随后就可以用来驱动、增强或改变你自己的加工过程。丹尼尔·丹尼特(Daniel Dennett)有时会谈到「认知自我刺激」的路径,我想这大概就是其中一例。我们做了某件事,这件事反馈进我们自己的神经加工系统,而正是这个整体系统在解决问题。
在我看来,这是延展心灵这根楔子的尖端。艾弗森(Iverson)和西伦(Thelen)在 1999 年给出了一幅很好的图景,他们说:言语、手势和神经活动持续地相互告知、相互受告知,共同构成一个单一的整合系统。这就是说,这些表面上互不相干的东西如此紧密地耦合在一起,实际上形成了一个单一的问题解决系统。用他们的话说,这是一种涉及词语、手势和神经活动的动态相互性,其中任一成分的活动都可能牵动其他任何成分的活动。麦克尼尔(McNeill)说得更明确:手势本身,手势的实际运动,就是思维的一个维度。这是一个我愿意为之辩护的主张。
这里有一幅总体图景,手势只是一例。画草图,把你想的东西画出来,做数学时把方程写下来,这些都属于同一类。想法是:自我生成的运动活动是神经信息加工的一种补充,它带来了新的认知整体。这出自伦加雷拉(Lungarella)和斯波恩斯(Sporns):运动活动对信息的结构化,与神经系统对信息的加工,通过感觉运动回路持续地联结在一起。所以我们拥有的这种心灵,似乎总是随时准备把身体和世界用到极致,把它们纳入统一的问题解决集合体。并不是所有人工智能都必然如此,也许我们能设计并造出不这样运作的东西,如果造出来了,它们大概也是智能系统,只是不是我们所熟知的那种智能。
这是具身心灵的第二条道理:认知渗入了整个知觉行动回路。如果这是对的,那么这类认知的引擎就不只是一颗赤裸的大脑,而是一个整体,是大脑与感知着、行动着、运动着的身体协同作业的整个复合体。现在我们需要把世界也放进这个等式。塞思已经给了很多关于怎样把世界放进来的提示,那我们就来做这件事。
金枪鱼借水发力:认知渗入世界
克拉克:这是我的一个很老的例子,但我至今仍然喜欢:蓝鳍金枪鱼之谜。这是麻省理工的流体动力学家特里安塔菲卢(Triantafyllou)兄弟的旧作。蓝鳍金枪鱼显然是极为出色的水生动物,它们的表现在某种意义上超出了它们的基本生理功率。我不太清楚这是怎么测的,不知道怎么测量一条蓝鳍金枪鱼的基本生理功率,但据说它们本不应该游得那么快,也不应该转弯转得那么急,就它们的某些表现而言,它们的力量差了大约七倍。那这是怎么做到的?看来金枪鱼把周围的世界用到了极致。它们利用水中自然出现的涡流和漩涡,水里有旋涡,金枪鱼就借力,这你可能料得到。但更有意思的是,它们用自己的尾鳍拍打制造出小小的涡流,然后踩进去,以便更迅速地弹射出去。金枪鱼扰动水体,再利用这个环境给自己的爆发加速。这又是在利用环境,就像塞思那个投球装置利用自身身体的动力学一样:介入环境,创造出结构,再把这些结构用足。他们用一条大型的阳极氧化铝与莱卡材质的机器金枪鱼做了测试,正是你想要的那种东西。
你大概能看出这要往哪里走。这是为延展心灵这个概念做的铺垫。因为如果你现在想想我们自己那种借助人造物增强的认知加工,我认为在认知领域里,它看起来非常像金枪鱼在水域里做的事。我们使用各种外部操作和媒介:iPhone、记事本、电子表格。它们或许正在延展和增强我们的认知能力,方式恰如金枪鱼利用水来增强自己的体能。我们边想边记笔记,之后再回看;我们画图,然后自己立刻去看这张图。这里的想法是,我们在建造更大的认知机器,并把它们用足。
这就引向一个强主张。我今天没有真正给出支持它的论证,只给了铺垫,你们在这里听不到什么论证,但铺垫就是这些。强主张是:并非所有真正的思考都发生在头颅之内、只是顺带绕进身体一圈。它全都像手势的情形。在手势的情形里,你可能会承认身体的运动是思考的一部分。如果你肯让我这一步,我想你就已经准备好接受其余的部分了:在另外那些情形里,你在记事本、电子表格、iPhone 上做的事,同样是思考的一部分。我一会儿再回来谈这个。
于是想法是:通向外部媒介的回路,可以成为我们称之为心灵的那个整合思维系统的组成部分。这就是克拉克与查默斯的延展心灵主张,你们明白意思就行。
失忆执事 Patrick:延展的人格
克拉克:那么我们为什么应该相信这一点?相信了又有什么要紧?我今天把所有哲学论证都压下了,我认为是有一些的,它们大体依赖于对等性(parity)、整合以及持续耦合之类的考虑。但这里有另一种思考方式。看看帕特里克·琼斯(Patrick Jones)的案例。帕特里克因反复的创伤性脑损伤而患有严重的记忆障碍。基本情况是,他小时候从婴儿床上摔下来过很多次,后来骑山地车又反复摔下来,反复的脑外伤导致他患上了你在电影《记忆碎片》里见过的那种记忆丧失:他无法形成新的记忆。尽管如此,他是科罗拉多斯普林斯的一名天主教执事,在某种描述层面上,他过着相当正常的执事生活。而且这并不依靠什么高科技干预:他用的是 Evernote、Curio 和一部 iPhone 的组合。靠着这些,他在世界中行走时,在这些外部媒介里建起了大片相互链接的结构之网,这些网基本上承担着让他在自己的事务和外界动态中保持方向感的职责。如果有人来找他,他就得去查阅这些结构之网,弄清谁是谁、什么是什么。有一篇很好的论文叫《假如 H.M. 有一部黑莓》,H.M. 是心理学文献里一个古老而著名的失忆症案例。也许就在二十年前,有这种损伤的人会被送进机构,而如今有这种损伤的人不再被收容,他们往往能在社区里过得很好。正是因为有那一整套在外部媒介中运转着的东西,他才能回想起自己和谁谈过话、做了什么决定等等,也才把天主教执事这份职责履行得相当不错。
所以我要提出一个主张:帕特里克这个人,如今是由生物部分和非生物部分共同构成的,其中一些非生物部分甚至没有附着在他的身体上,而是运行在 iPhone 里、一直延伸到云端。如果你黑进去并销毁了他的 Evernote 记录,我认为那是一桩针对这个人的罪行,而不仅仅是针对他的网络财产的罪行。它相当于,借用丹尼特的话,趁某人睡着时给他造成脑损伤。今天早些时候弗朗西斯·伊根(Frances Egan)的演讲里有这样一种想法:延展心灵已经够难吞下了,延展的人格那就更难吞下。不管值不值钱,我在这里要把「延展的人格」这颗子弹咬得死死的。当然,你也能看出这会走向哪里:如果你碰巧对这种关于帕特里克的看法有所同情,那你就应当对同样的看法用在你身上也有所同情,因为你的笔、纸、笔记本、日记补充着你基本的生物信息加工构型,方式与那些东西补充帕特里克的一模一样。如果你认为他是一个延展心灵的混合系统,那么我认为我们也是。
这就是具身心灵的最后一条道理:认知不仅渗入身体,还渗入世界。如果这是对的,那么构成「你」的某些东西,运行在由横跨大脑、身体和世界的资源所构成的新机器上。这里我省略了一些东西,马上就要换到这场演讲的第二挡了。我在第一部分省略的一点是其他人:我没有谈他们,但在这个故事里,他们当然可以是你整体认知经济的重要部分。我还省略了所有关于意识和情绪的考虑,你可能认为那些东西不会被延展,也许决定你意识状态的一切都在头颅之内,即便你的认知状态可以渗出到世界里。这一点我在这里不置一词。
到目前为止的故事是:要理解真实的人类认知,我们需要认真对待认知、控制和加工是如何与身体、行动和世界绑在一起的。只要看看人类本身,就会发现我们比乍看之下古怪得多。设想一台下棋机器,在琢磨下一步时不停地轻声自言自语;或者一个专家系统,你向它提问,它得先打印几张草图、看上一眼,才肯着手回答你的问题。你会想,它不需要这么做啊,它肚子里有什么就有什么。但我们似乎不是这样。我们做的所有这些介入,暗示着我们自身基本认知架构的某种形态。我认为这是一种内部认知架构,它生来就要与外部的东西和媒介结成统一的整体。我们就是这样的东西。
大脑是百宝箱还是有核心机制
克拉克:以上都是关于具身的老故事,是我做了很久的东西。现在我想谈点别的,然后在结尾处想一想它们如何拼在一起。你可能会说,那大脑呢?有些人听了延展心灵的故事,以为它意味着大脑不重要。它当然从来不是这个意思。那么,在这些复杂的大脑、身体、世界系统里,我们该如何看待大脑的角色?
有一个可能的答案,也是我过去真正相信过的答案:大脑就是一箱花招,这些花招或许非常巧妙地适应了我们人类身体的具体情况和我们特定的环境。它是一个很酷的百宝箱,能通过毕生学习自我调校等等,但里面也许就是许许多多不同的策略。今天有人提到罗斯·阿什比(Ross Ashby),他说过一句话:大脑没有什么诀窍,它有的是五十亿年的研发。阿什比还说过另一句话,我没放在幻灯片上:大脑的全部功能可以用两个词概括,「纠错」(error correction)。所以他大概是在两边下注。这就是那种想法:也许大脑没有什么核心诀窍,只是无数的研发堆出来的。
但还有另一种可能:也许确实存在某种核心机制,某种表明大脑中的运作比「适应性大杂烩」这幅图像所暗示的更加统一的东西。如果真是这样,那也许会有助于一项计划:在所有那些杂乱的具身互动之网底下,找出若干核心原则。如果大脑真有这样一个机制,或许就能让我们系统地把握这大批案例,否则在我看来它们只是一袋漂亮的轶事。所以我要以两点简短的想法结束,谈谈晚近的一些进展,它们让我从「一袋花招」派转向了「核心机制」派。
预测加工:知觉是受控幻觉
克拉克:候选的核心机制,或者说统一原则,就是预测。按照我想摆到桌上的这个正在浮现的故事,像我们这样的大脑是多层次的感官预测机器。这一点出现在塞思的演讲里,今天反复出现,在安尼尔(Anil)的演讲里更是随处可见。这里的经典工作有拉奥(Rao)和巴拉德(Ballard)1999 年的论文、弗里斯顿(Friston)和李(Lee)等人 2003 年的工作,最近则是卡尔·弗里斯顿拿起这些东西一路狂奔,画出了各种更宏大的图景。
这幅图景是什么?它通常被称为「层级预测加工」(hierarchical predictive processing)、「预测加工」或者「层级预测编码」(hierarchical predictive coding)。我更喜欢「预测加工」这个说法,因为「预测编码」暗示的是一种简单的数据压缩策略,而「预测加工」暗示的更像是一种真正的加工策略,而不仅仅是数据压缩。这类理论在某种意义上把一种熟悉的知觉观翻了个底朝天。它们拒斥的是一种可以称为「认知沙发土豆」的大脑观:大脑坐在那里,等着世界送来刺激,然后开始加工,再发出一个运动指令或一个判断。那是一种「输入、加工、输出」的模型,你脑子里的画面很自然就是东西从世界扑过来砸在你身上,你再做出反应。层级预测加工把这幅画面倒了过来:你不是根据涌入的感官数据来建立你对世界的图景,而是根据你对世界最好的模型来猜测涌入的感官数据。故事里有一个贝叶斯的转折。
这里的框架是:成功的知觉,发生在你成功猜中了涌入的感官信息流的时候,而且是用一个多层的层级系统猜中的。想法是,系统内存在多路并发的信号传递:某些细胞群把它们的预测向下传送,这些预测与涌入的感官流相遇,凡有出入之处就产生一个残余的误差信号,预测误差在系统中流动,它既可以召来一个更好的预测,也可以驱动学习,去改变生成这些预测的底层模型。这只是一个极简的速写。但这样的大脑是主动出击的,它们的要紧之处在于,它们在许多空间尺度和时间尺度上,不断地试图预测所有感官通道上抵达的感官信号。这是朝着一种由内部驱动得多的知觉观的转向。它让人想起视觉科学家拉梅什·贾恩(Ramesh Jain)造的那句口号:知觉是受控的幻觉(controlled hallucination)。意思是,你的大脑忙着猜外面有什么,只要这个猜测与涌入的感官流吻合、把它「解释掉」,你就知觉到了世界。
凹面具与正弦波语音演示
克拉克:其实我早该把这东西打开,这样那个错觉会好看得多。这是一个凹面具,你大概能看出来,因为我可以把手伸进去。但在你们看来它很可能像一张朝外凸出的脸,尤其是坐在房间右侧的人。你可以把它看作一个演示,展示同一个过程如何把人引入歧途:你对「脸是凸的,鼻子是突出来的」这一点的强烈预测,在这里压过了涌入的部分感官信息。实际存在的、指明凹陷的信息,被你自上而下的凸起预测压制了,指明凹陷的信息被当作了噪声。
好,现在我可以再做一个快速演示,看看这种事能发生得多快。我要播放几段正弦波语音(sine wave speech)。正弦波语音是把普通语音剥去大部分正常属性后得到的退化版本,剩下的是一种骨架般的信号。我先放骨架版,再放原声版,然后再放一遍骨架版。将会发生的是,一旦你能通过主动预测掌握正弦波版本,它在你听来会变得截然不同。看看能不能成功,我得确保按对了按钮。
这是正弦波语音。接下来是原声:「她用刀切」(She cuts with her knife)。再放一遍正弦波版本。你们应该在现象学上听出巨大的差别。再来一个。哦,有人已经会直接听懂正弦波了,听得够多就能做到。「水壶很快烧开了」(Kettle boiled quickly)。现在给你们一个更难的,刚才那个还算容易。再听一遍。我想这确实表明,主动预测能多么迅速地改变我们的体验。
当然你可能要问,大脑一开始是怎么学会做所有这些预测的?我认为真正妙的一点在于,预测任务,也就是试图预测自己感官输入流的任务,是一种「自举天堂」(bootstrap heaven)。如果你想预测一句话的下一个词,懂语法会大有帮助;而如果你想学会大量语法知识,一个很好的办法就是一遍又一遍地去预测句子的下一个词。所以你可以利用预测任务,通过人们已经相当了解的梯度下降学习方法,自举出你日后在预测任务中要用到的知识。如果这个故事是对的,我们就是通过不断预测自己的感官刺激来了解世界的:我们了解杯子、桌子、椅子、语法,了解外面的一切,靠的就是试图预测我们自己不断变化的感官刺激。当然,预测驱动的统计学习是行得通的,它在机器学习里得到了广泛应用。
行动是自我实现的预言
克拉克:现在把这些拉回到具身行动上来,然后我就停。我觉得有趣的一点是,在这些图景里,内部经济变得与我在前半场谈到的那类具身互动极其紧密地咬合在一起。因为我们并不只是被动地预测感官流,我们实际做的是移动身体,以求把那个感官流带出来。这与主动结构化信息流的概念正相吻合。在层级预测加工中,行动的模型是:行动是一种自我实现的预言。大脑预测出如果执行某个行动将会出现的感觉轨迹,然后通过移动身体,把那组感觉带入存在,从而消除预测误差。这是让世界去符合预测。也就是说,预测「如果你把身体动得恰到好处、稳稳待在冲浪板的那个甜蜜点上会产生的感觉流」,这件事本身,如果你恰好是个好冲浪手,就会化为那股行动之流,消除预测误差,把冲浪板恰好放在你想要的位置。这是「观念运动」(ideomotor)行动观的一个版本:行动是由对这些行动本身的感官后果的预测所催生的。
所以这里的想法是,从动力学上说,整个具身的、行动着的系统在这里自组织起来,以减少对感官输入的预测误差。这带来对世间原因的把握,猫、汽车、飓风;但它同时也决定了行动,从而帮助选择接下来的感官刺激流。安尼尔几天前又向我提起,这其实是对威廉·鲍尔斯(William Powers)在七十年代提出的一条原则的重新发现:行为应当被重新理解为对知觉的控制。不要把知觉想成对行为的控制,把它倒过来,把你的行为想成对知觉的控制,方式是让行为去选择下一批感官输入流。
我喜欢这些东西。我认为这是一种非常丰富的大脑功能模型,它沟通了神经科学与计算模型,而且完美契合现实世界中实时学习和行动的要求。我认为它正是我一直在谈的所有具身认知内容的完美补充。还有一点我没提,但我认为极其重要:这些模型也承诺了极简形式的内部控制。它们基本上是在寻找能把系统维持在其小小的生存窗口之内所需的最少预测。你要找的是那些内部模型、前向模型,它们能用最少的参数预测感官流的相关方面。这是在预测任务上应用某种「奥卡姆因子」。如果这些东西要成为具身认知的完美补充,我认为这是另一件必须一起上船的事:一种关于「懒惰的预测大脑」的好图景,大脑尽量少预测,只要把事情办成就行。
结论:你不是你的大脑
克拉克:我来总结一下,然后我们可以停下来讨论。我为什么喜欢预测加工?我认为这里至少有一种基础理论的线索,它可能把知觉、行动、学习和高效形式的神经控制连接起来。
结论。「你是你的大脑吗?」这是题目里的问题之一。我要在这一点上追随苏珊·赫尔利(Susan Hurley):不,你不是你的大脑。你是一个不断变动的动态纠缠体,牵涉大脑、身体,有时还有世界。这也意味着你并不总是同一个东西,一分钟一分钟地变。如果你是这种变动的动态纠缠体,那么当你在世界中穿行时,确实有某种东西是连续的,但它不是世界中某个特定的物理小块,它更像是一种「招募」(recruitment)的过程,或者类似的东西。我想这个想法值得再往下追一追。
「你的大脑是一台计算机吗?」你们可能注意到了,我根本没有回答这个问题。我想这是因为,关于成为一台计算机、成为一次计算、成为对某个问题的一种计算式解法的必要条件,我们可以争论很久,而且我认为不会有结果。我们能说的是:如果你想把大脑看成一台计算机,那至少要注意到,它大概是一台相当古怪的计算机。这是一台永远在嗡嗡作响的计算机,总在试图赶在感官流击中它之前把它预测出来。它是一台内部自发活动多到吓人、且一刻不停的计算机。我建议,它更像是一个操作系统之类的东西,持续运转,同时处理着各种各样的任务。就到这里,谢谢大家。
一句话概括
Andy Clark 主张"你不是你的大脑":认知与控制会"泄漏"进身体、动作乃至外部世界(延展心智),而大脑本身若算计算机,也是一台不断预测感官输入的"怪异"计算机——预测加工可能正是把这些具身现象统一起来的核心原理。
核心要点
- 身体本身就是解法的一部分(形态计算):用"比运输成本"(单位重量走单位距离的能耗,与体重无关)衡量,本田 ASIMO 得分 3.2,人类 0.2;ASIMO 每个关节都靠电机+控制器,没有利用腿的自然摆动。相反,无动力的被动动态步行机仅靠重力和身体形态就能在缓坡上走出类人步态,MIT 的 Robo-toddler 更能学会利用自身被动动力学的控制策略。Pfeifer & Bongard 2007 称之为"身体可执行原本得由大脑完成的功能"。
- 材料与环境的匹配比精密部件更重要:Pfeifer 与 Iida 2006 年的 Puppy 机器人用简陋铝制脚才能走;换成防滑橡胶脚反而摔倒——因为铝脚在地面上的滑动让它能自动找到稳定落点。控制器只需在身体形态+生物力学造成的"崎岖地形"上找最省力的策略(走、跑、跳、小跑等稳定步态)。
- 动作是主动构造自身数据流的手段:Metta & Fitzpatrick 的 Babybot 通过推、戳物体,利用视野中突然扩散的运动信号识别物体边界。人类更是"自我结构化数据流的狂热者":画草图、涂写、写公式后再回看,都是先制造信息流再借它推进思考。
- 手势是思考本身而非表达副产品:人打电话、自言自语、在黑暗中都会做手势;真正推理时手势比复述已知答案时更多;先天失明者对失明听众说话时也会做手势。实验显示让儿童坐在手上讲解题,会损害解题表现。Iverson & Goldin-Meadow (1999)、McNeill 认为言语、手势、神经活动构成"单一整合系统",手势的动作本身就是思维的一个维度。
- 环境可被利用来放大能力(蓝鳍金枪鱼之谜):MIT 流体力学家 Triantafyllou 兄弟发现,蓝鳍金枪鱼的加速与急转性能超出其生理功率约 7 倍,秘诀是利用天然涡流,甚至用尾鳍主动制造涡流再"踩"上去加速;用机器鱼验证了这一点。类比:笔记本、表格、iPhone 之于我们的认知,正如水之于金枪鱼。
- 延展心智→延展人格(Patrick Jones 案例):多次颅脑外伤导致他无法形成新记忆(类似电影《记忆碎片》),但靠 Evernote 与 iPhone 编织的外部信息网,能正常担任科罗拉多斯普林斯的天主教执事。Clark 断言:黑掉并销毁他的云端记录是"对人的犯罪",而非仅仅侵犯网络财产(Dennett 类比为在其睡眠时施加脑损伤)。若接受这一点,我们每个人也同样是脑—身—世界的混合体。
- 大脑的"核心把戏"是预测(预测加工):源自 Rao & Ballard 1999、Lee & Mumford 2003、Friston 等。它颠倒了"沙发土豆式"输入-加工-输出模型:不是从感官数据构建世界图景,而是用最佳世界模型去猜测感官流;多层级中高层向下发送预测,与输入的差异产生预测误差,误差向上驱动更好的预测或学习。Ramesh Jain 的口号"知觉是受控的幻觉"。
- 现场演示证明自上而下预测的威力:凹面面具看起来仍是凸出的脸——"鼻子向外"的强先验把指示凹面的信息当噪声压掉;正弦波语音第一次听是噪音,听过原声后再听立即能懂,主观体验剧变。
- 预测任务是"自举天堂":想预测句子的下一个词需要语法知识,而反复预测下一个词恰好是学语法的最佳途径;用梯度下降从预测自身感官流中学到关于杯子、桌椅、语法的知识,这与机器学习中预测驱动的统计学习完全一致。
- 行动 = 自我实现的预言,大脑要"懒":大脑预测若执行某动作会产生的感觉轨迹,然后通过移动身体消除预测误差(如冲浪者停留在浪板甜区),这呼应 William Powers 70 年代"行为是对知觉的控制"。同时模型要求最小化控制:用最少参数预测感官流中关键部分(奥卡姆因子)——"懒惰的预测大脑"正是具身认知的完美补充。
结论与值得注意的细节
- "你是你的大脑吗?"——不是。Clark 追随 Susan Hurley:你是一个不断变动的脑—身—(有时)世界的动态纠缠体,因此你并非分分钟都是"同一个东西",延续的更像一个持续"招募"资源的过程,而非某块固定的物质。
- "大脑是计算机吗?"——他刻意回避定义之争,只说若是,那也是一台"极怪异的计算机":持续内生地嗡嗡运转、抢在感官流到来之前预测它,更像一个操作系统而非被动的输入输出装置。
- 他承认本次演讲刻意省略了两块:他人作为认知经济中的组成部分,以及意识与情绪是否也能延展——他不主张意识延展出头颅。
- 演讲动机上的转变值得注意:Clark 自称从"大脑只是一个适应性的把戏杂物箱"(引 Ross Ashby "大脑没有诀窍,只有 50 亿年研发")转向"核心把戏"论者,原因正是预测加工有望把此前"一堆漂亮轶事"式的具身案例变成系统性科学。
- 他强调并非所有人工智能都必须如此:可以造出不依赖身体与外部媒介的智能系统,但那将是"智能,而非我们所知的智能"——人类的思考架构天生就是要与外部媒介结成统一整体的。

追问一个大问题。 苏菲拉底的每周来信,写这一周在追问的问题和看到的回应。
 微信公众号